Widok auta z góry bez kamery nad dachem. Jak działa kamera 360?
- Autor
- Michał Woźniak
- Data
- Treści generowane automatycznie
- Lektura
Dla wielu kierowców pierwsze uruchomienie biegu wstecznego w nowoczesnym samochodzie bywa sporym zaskoczeniem. Na ekranie systemu multimedialnego pojawia się wówczas precyzyjna wizualizacja pojazdu widzianego dokładnie z góry, prezentująca linie parkingowe, krawężniki oraz stojące obok przeszkody. Choć perspektywa sprawia wrażenie, jakby nad dachem unosił się miniaturowy dron z obiektywem, w rzeczywistości za ten efekt odpowiada zintegrowana kamera 360 — a dokładniej układ kilku współpracujących sensorów optycznych oraz zaawansowane oprogramowanie do cyfrowego przetwarzania obrazu w czasie rzeczywistym.
Rozwiązanie to, w nomenklaturze inżynieryjnej określane jako system kamer dookolnych (ang. surround view lub bird’s-eye view), nie wymaga żadnych zewnętrznych wysięgników ani sensorów umieszczonych na wysokości kilku metrów. Cały proces opiera się na sprytnej kombinacji szerokokątnej optyki, kalibracji geometrycznej oraz matematycznych algorytmów rzutowania perspektywy.
Cztery szerokokątne obiektywy zamiast drona
Podstawę fizyczną systemu stanowi zestaw zewnętrznych kamer miniaturowych, najczęściej czterech, strategicznie rozmieszczonych wokół nadwozia:
- Kamera przednia: zintegrowana z atrapą chłodnicy (grillem) lub ukryta bezpośrednio w logo producenta;
- Kamera tylna: umieszczona tuż nad tablicą rejestracyjną na klapie bagażnika lub w zderzaku;
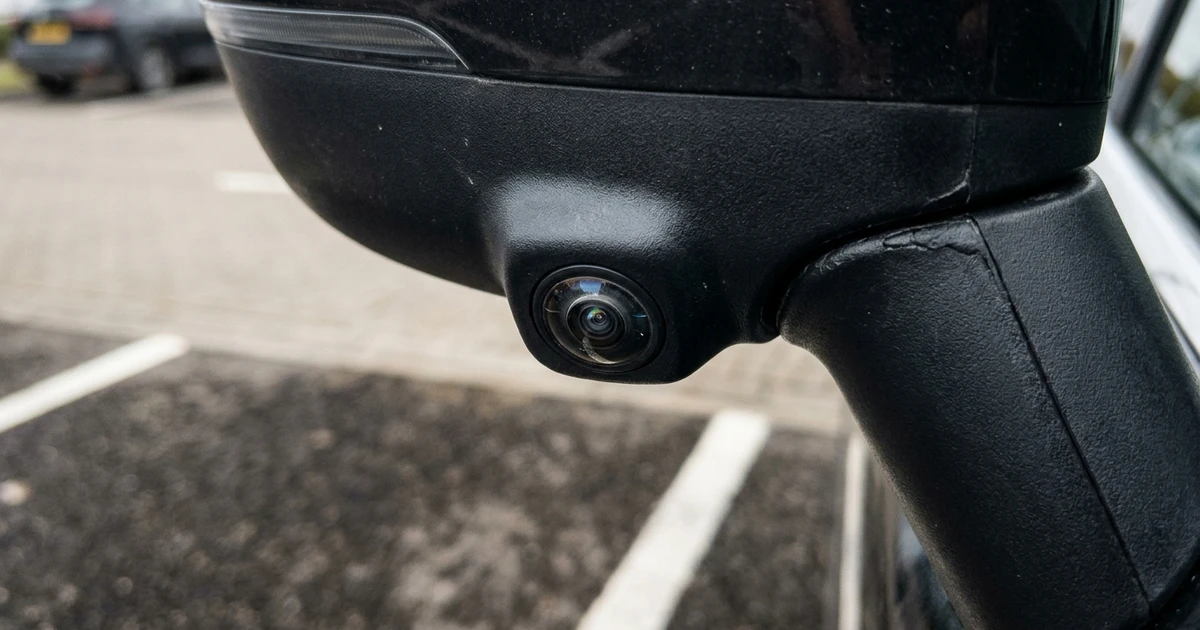
- Dwie kamery boczne: wbudowane w dolne obudowy zewnętrznych lusterek bocznych, skierowane w dół i na boki.
Kluczowym elementem każdego z tych modułów jest obiektyw szerokokątny typu „rybie oko” (fisheye), charakteryzujący się kątem widzenia dochodzącym do 180, a w niektórych konstrukcjach nawet 190 stopni. Dzięki temu cztery punkty optyczne są w stanie zarejestrować całe bezpośrednie otoczenie pojazdu bez powstawania fizycznych przerw między ich polami widzenia. Taki kąt widzenia generuje jednak potężną wadę: drastyczne zniekształcenia beczkowate. Linie proste na surowym kadrze stają się mocno zakrzywionymi łukami, a proporcje obiektów na krawędziach pola widzenia ulegają całkowitej deformacji.
Matematyka zamiast fizycznej kamery: korekcja i rzutowanie
Aby z surowych, zniekształconych kadrów uzyskać czytelny widok z góry, strumienie wideo trafiają do pokładowej jednostki sterującej (ECU). Tam poddawane są wieloetapowemu przetworzeniu w ułamkach sekund.
Pierwszym krokiem jest cyfrowe prostowanie obrazu (undistortion). Oprogramowanie korzysta ze stabelaryzowanych parametrów wewnętrznych kamery (intrinsic parameters), takich jak dokładna długość ogniskowej, punkt główny matrycy oraz współczynniki dystorsji soczewki. Na tej podstawie algorytmy przekształcają zniekształcony sferycznie obraz w zbieżny model perspektywiczny.
Drugim, najważniejszym etapem jest zmiana punktu widzenia, realizowana za pomocą operacji zwanej rzutowaniem homograficznym (homography projection). Homografia to przekształcenie matematyczne w przestrzeni dwuwymiarowej (oparte na macierzy o wymiarach 3×3), które pozwala odwzorować punkty z jednej płaszczyzny na drugą przy założeniu, że nawierzchnia wokół samochodu jest płaska. Komputer pokładowy „wie”, gdzie dokładnie zamontowane są sensory — ich współrzędne przestrzenne oraz kąty nachylenia (extrinsic parameters) są precyzyjnie mierzone podczas fabrycznej kalibracji na specjalnych matach geometrycznych. Wykorzystując te dane, algorytm dokonuje wirtualnej rotacji perspektywy: obraz zarejestrowany pod ostrym kątem z lusterka czy grilla zostaje matematycznie „położony” na wirtualnej płaszczyźnie poziomej, symulując spojrzenie z punktu zawieszonego pionowo nad asfaltem.
Łączenie kadrów (stitching) i wirtualny model samochodu
Po wyprostowaniu i sprowadzeniu czterech strumieni do wspólnego układu współrzędnych konieczne jest ich scalenie w jeden spójny obraz 360 stopni. W narożnikach samochodu pola widzenia kamer przedniej i bocznych oraz tylnej i bocznych pokrywają się.
System wyszukuje linie podziału w strefach nakładania się kadrów i stosuje tzw. alpha blending (wtapianie gradientowe). Polega to na płynnym mieszaniu wartości pikseli z sąsiadujących obiektywów, co zapobiega powstawaniu ostrych, poszarpanych granic czy widocznych szwów na łączeniach asfaltu.
W samym centrum sklejonego obrazu naturalnie pozostaje pusta, martwa strefa — obszar zajmowany przez sam pojazd, którego zamontowane na obrzeżach kamery fizycznie nie są w stanie zarejestrować. Komputer wypełnia tę przestrzeń cyfrową grafiką: dwuwymiarowym rzutem lub trójwymiarowym modelem auta odpowiadającym bryle danego modelu (na przykład Kia czy Toyota C-HR). Dodatkowo na gotowy obraz nakładana jest dynamiczna grafika pomocnicza — kolorowe linie toru jazdy, które wyginają się w czasie rzeczywistym zgodnie ze wskazaniami czujnika kąta skrętu koła kierownicy.
Od luksusowej innowacji do rynkowego standardu
Choć dziś widok z góry spotkać można w większości segmentów rynku, technologia ta ma ściśle określoną historię. Zanim pojawiły się systemy 360 stopni, producenci skupiali się na pojedynczych kamerach cofania. Na rynku europejskim jednym z pierwszych modeli oferujących seryjną kamerę wsteczną (Rear View Monitor) był Nissan Primera zaprezentowany w 2002 roku.
Przełom w dziedzinie monitorowania dookolnego nastąpił jesienią 2007 roku, kiedy firma Nissan oficjalnie zaprezentowała pierwszy na świecie komercyjny system Around View Monitor (AVM). Technologia ta zadebiutowała równolegle na rynku japońskim w luksusowym vanie Nissan Elgrand oraz na rynku północnoamerykańskim w crossoverze Infiniti EX35. W kolejnych latach Nissan przeniósł to rozwiązanie do popularnych crossoverów, takich jak Nissan Qashqai oraz Nissan Juke, popularyzując widok z góry wśród szerokiego grona kierowców.
Współczesne systemy poszły o krok dalej. Moduły zyskały funkcje analityczne oparte na sztucznej inteligencji, w tym MOD (Moving Object Detection – wykrywanie poruszających się obiektów), które ostrzega przed pieszymi wkraczającymi w pole manewru, a także tryby wirtualnego obrotu bryły pojazdu w pełnym 3D oraz tzw. przezroczystej maski (invisible hood), pozwalającej podejrzeć teren znajdujący się bezpośrednio pod przednią osią.
Ograniczenia technologii: dlaczego obraz może zmylić?
Mimo imponującego zaawansowania cyfrowego widok 360 stopni nie jest pozbawiony ograniczeń technicznych. Jak zauważa Aleksander Ruciński na łamach serwisu Autokult.pl, producenci traktują ten system wyłącznie jako asystenta manewrowania, a nie zamiennik bezpośredniej obserwacji otoczenia przez kierowcę.
Główną słabością algorytmu homografii jest założenie, że podłoże jest idealnie płaskie. Obiekty trójwymiarowe, które wystają ponad poziom nawierzchni — takie jak słupki parkingowe, ściany, latarnie czy wysokie krawężniki — ulegają charakterystycznym zniekształceniom perspektywicznym. Na ekranie mogą sprawiać wrażenie „rozciągniętych” lub leżących na ziemi pod nienaturalnym kątem. Podobnie w strefach łączenia kadrów (w narożnikach nadwozia) wysoki przedmiot może zostać częściowo powielony lub ucięty w linii szwu.
Nie bez znaczenia pozostają też warunki atmosferyczne: soczewki kamer są podatne na zabrudzenia błotem, zacieki deszczu i śnieg, co drastycznie degraduje jakość przetwarzanego materiału. Z tego względu producenci przypominają o konieczności zachowania czujności — na co wskazuje chociażby widoczny na fabrycznych ekranach multimedialnych (m.in. w materiałach prasowych Kia) komunikat: „Check surroundings for your safety.” (Sprawdź otoczenie dla własnego bezpieczeństwa). Kamera 360 pozostaje znakomitym wsparciem przy precyzyjnym parkowaniu, lecz ostateczna ocena odległości wciąż spoczywa na oczach kierowcy i tradycyjnych lusterkach.